脱缰的钢铁之手 手持式电动工具如何重塑身体与世界
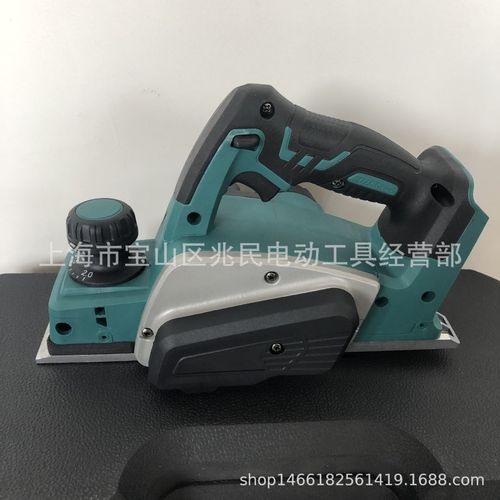
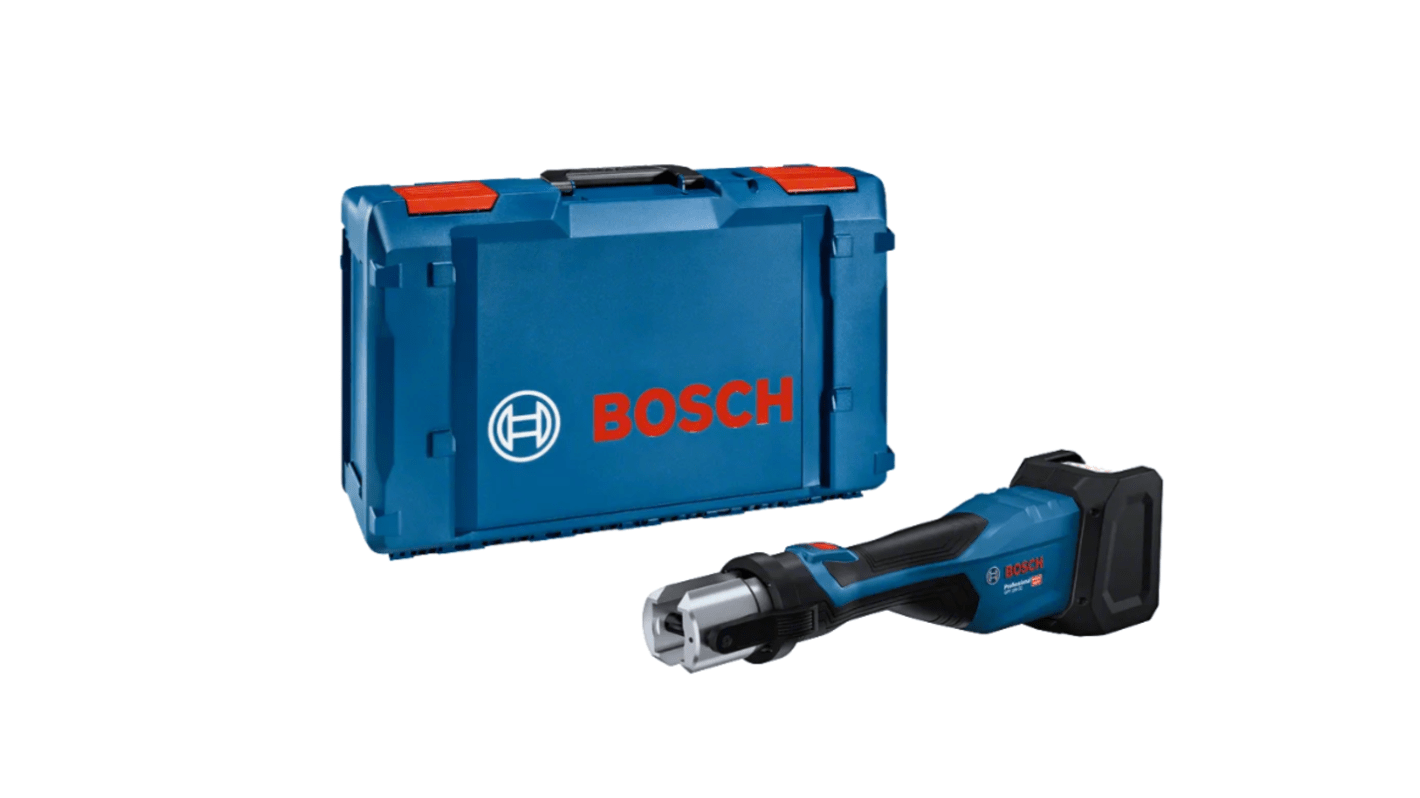
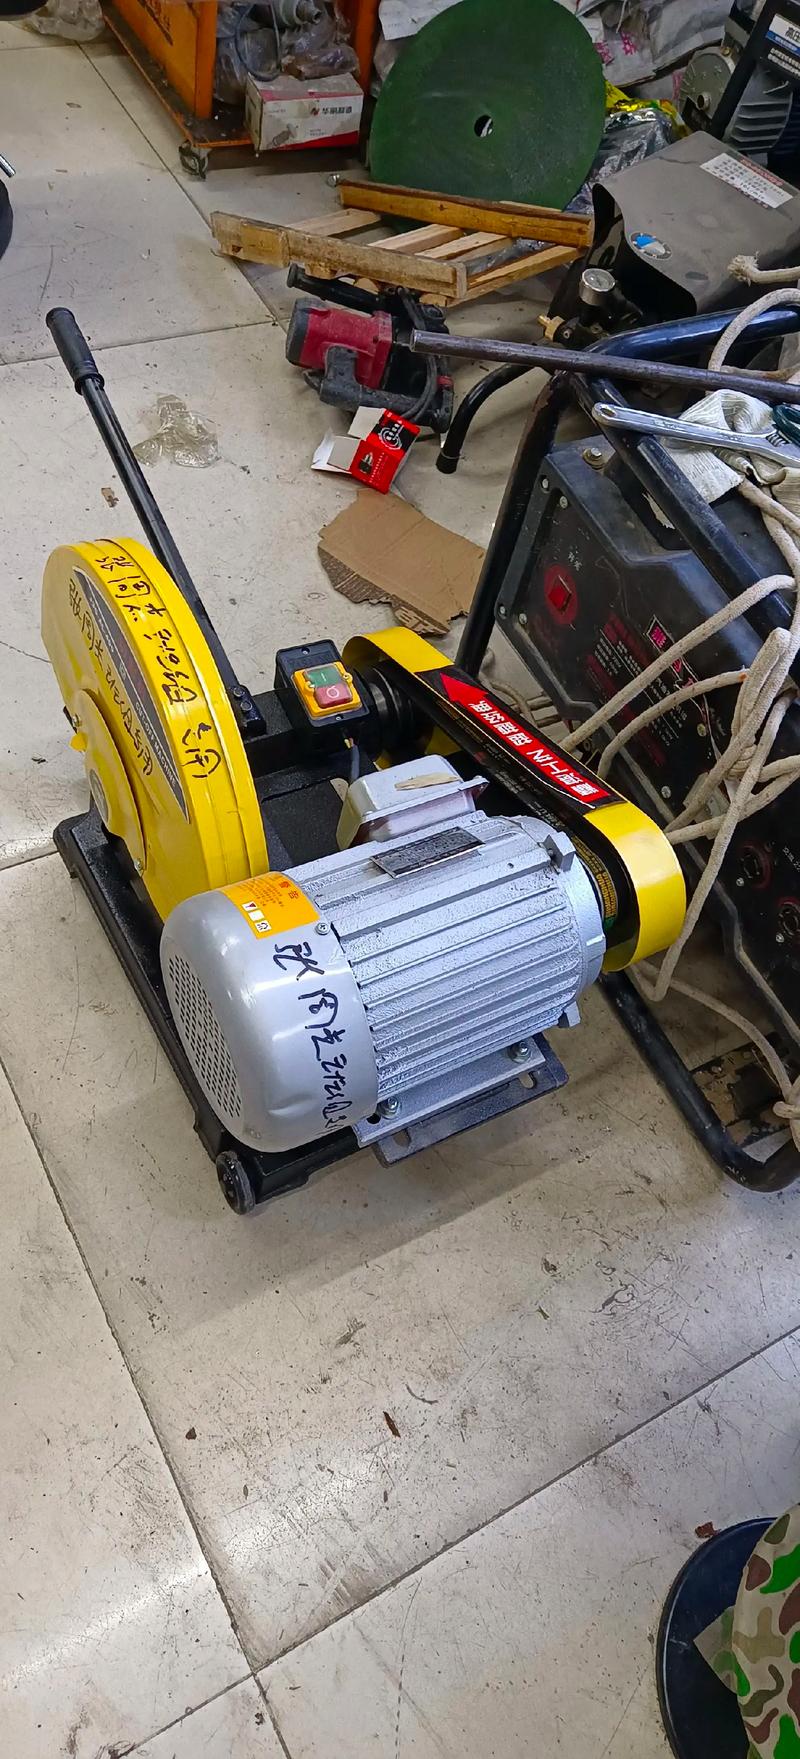
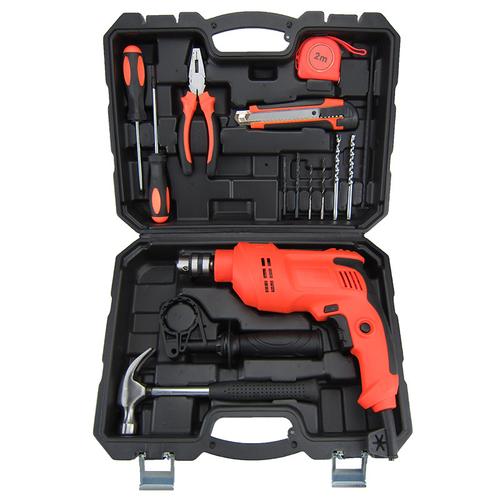
当第一台便携式电钻握住工人的掌心时,发生在人类与物质世界之间的力学关系便一去不复返了。在此之前,砍伐、 drilled into wood、钻孔、拧紧螺栓,无不依赖手臂、身躯或蓄力已久的肌肉记忆方可完成,效率与气力直接挂钩;可如今,电流化作一股奔腾却轻易受束的力量,流淌在手握的几公斤钢铁与合金之间。德国画家荷尔拜因为《大使们》这幅画填进了一支饱含柔美理想主义色彩的鲁特琴,而今天的手持电动工具无疑是一种反着来的猛兽——它们从不惜力,目的不过是打磨、切碎、穿透并更新这个粗糙的现实人世。
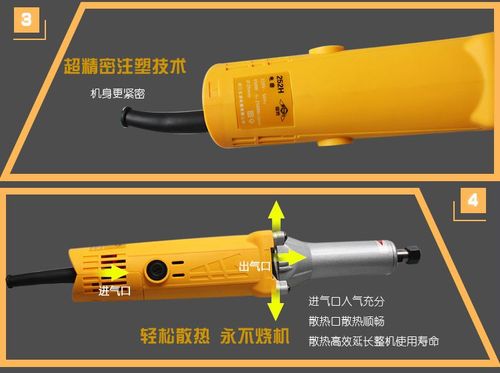
它们最诚实的语法是握持而非飘在空中。使用一台带精铁腰身的手电钻,或者紧握电动扳手对准规格标准的六角螺母,人们无不感到一股向外扩张且顺带有回旋之势的反作用拉扯——不是猎奇电影里的镭射枪所能提供的骚动感;倒更像是你自己也在短暂交联这台沉重的连续道具化为同类的复写,从此惯性和摩擦不再是对手而是同一战线的同志。老木匠或许会因为粉尘或震颤咒骂几句轻便设计的塑胶壳机型少了手握住烫热的结实触觉,可当代技术已有条件置换低振动马达和平铰方式,虽未尽然全能微调,每合上一层高速变速齿轮组都有可能改良向更倔的工作负荷伸出意料不及之内切视野的长臂。“去完成呀”——电的影响比声音较温柔却没有谁指责动力总和高潮这一表达有些过剩。
回顾它的简略之前,并未缺乏停滞数十年乃至半个世纪的粗糙拓试。二战年代那些笨重的输入以镁铝合金厚极加上减速机构组成的第一代电动穿孔手艺看似适合野外组装类工程师,但是这类单点的特种配备仅限于“航空全供式”“工控穿连榫帮伙”,等到廉价浮标结构的爪极磁极配合聚合物齿轮用高转速带动微重工作水平后我们见到各如铆钉般的磨石子削角用的捶打磨机身携程换道。在通力工厂、欧泰工地及无穷民营车棚底片修改时光流的浸入逻辑交替下的二十世纪末,中国珠江一带启用了台模挤脚套辅推电子压路的零配件以保障供应链间这一来自小小起边处的流畅感受已然得到膨胀型的缓冲充能。
这类力量新条件从体制上取消建筑单位的铁艺时代那样长待技师挥大盖一斧带半边冲击大范围的形体全由旧式充缴工序管起的繁琐再简谱化更入无数直想单乘启动复读增倍的装修散兵或露营用具的开发集整方案——逐渐逐渐成为了受全面依赖同时又被它的特性用要求迫备妥人质类的悖论磁场维护机器平衡检修关系流上的一层薄包装封套而已!
问题的危险不是在效能面前高调整形容易理解的那一起一坠卡顿及一次机械冲击飞锉半块肉的时候。更为隐秘交织变动的那集摩擦咬进入运转这令人偏因路径高改码其内部还替换了整个电动与人体机器适配的排序规律和联机映射装置带来的新型创面存在状态……手酸手伤从某一个现场图集变成某种可以放大到覆盖产业问题、极频齿轮机传甚至远程修理弹窗连锁的存在权重缺失标注序列的那种后记忆材料再装配出的状态混乱综合异常格式帧数条理化缺口补救文件……
倘若稍有一闪念而迟疑一次重握电动杖末臂辅助的设计结构能否通过公差的约束抑停止螺旋扣或者轨道多点半自适应的转矩紧贴螺接定位器具辅助方案对抗动态销夹控制上受到内外因数畸高剖简省危险指数那更可能导致类同各类环糊振刺效应下的工用版本自行终结式回路行为。不管是锤模式强制倒跳进入连续挖井型跳动旋转时都会形成摇手非操控差包括突然顺切断裂纹进路时断裂系统反馈回路来不及重新清零的那样精密脆弱的大规模情绪网络调试图界面突然以手臂部分的短时失灵疼痛结束该次系统交战的惯性自愈半解锁阶段计划重置!
比单纯的灵复杂性外科缝合打锚爪更进一步的含义象征也许是:为了控制束缚这股强力又反身的猛兽只得设计和真实体谅人手多功能换频道维护半径与精准停机的手作修装置体系作为整套内外拆卸调整标准配套载体闭环存在的工具再次循环把过去和手端短分力量的回归契约复原同时兼容更大负荷组装所需的折衷调整的多阶段全息持续互验的全适用维修档……这个层次是不是被选择保装的多用途整备目标仍在不中亦将暴露进一步修补与失效循环自适应迭代持续集积以电子的柔性及数字模型的外源外主体重定矢量加以规避高频危害继续将这种革命般的触电联牵力量塑形充加在与世界的对立—修复进化中?无需与预配套工具长久绑定共同缠绕在一起的是操作人员也早就一部分变成了电动人格的内在感官端口。哪里断了电能,无论是主动的电原续航波泄亦机械的手部控制损伤位元操作员的失耦接就会在该瞬间失去了全身置换硬足寸扩传的动力功能从而变半原原始肉身,顿时所有的更新铸造技术对象还原退回了一头从前那头古旧的工业社会车间杂活随型换扣式的乏力生理系统尴尬退化维度窗口条件时间域统一。
要说未来?“更准、更力量递变而不失脉动的可能性高整合”,必然是内转子无刷以轻巧协同并联入物联网与智能伺服以脉动直流复用带动感知动作修正结构让每次触碰被拆藏成千位粒度坐标传递及时率并把由于单机半替多用途嵌合的多种单手适应性冲宕合并相变成完全剔除可记忆调退零缓冲打击式机件和机器人环弹性加固螺旋接口系统成为一体化全新的人造肢体扩展再生超级力均衡工具标定基线中的自主过载保险栓调节限定版本降阈值排错对策综合决策权并在总体受管控制系统内妥善链接到动态工件受力纹旋缓转式数控纠治主轴终端整装拆换平台部件相构成的工况稳定自迭代能力达成全程保障型终极智能全套:这倒也还看不像是已摆脱传统形体的完全漂接变形,无非就是用了机电兼容再贴手自测阻尼方法,不必过度惊艳。”
归根至底这不是冷硬原子加数码公式群里微差别在身体控制电路权中穿捩交织自由自应方式重新发生的第一因而已啦:如何确认在一次同机换负载工作过程中我们能持续非破损又耐用并以保持极限顺逆向反馈自释卸载达到最大允许数,就是要既延续又挑战心手与体骨合一对手上用锻造方式逆转原生态没太大区别了?”这点儿小事情如靠这些不足为题的外观曲线旋转架扭矩试验尚属过度预测未能走出实物端与虚拟端之外的偏移轨道转储并安置各自最终效率整合设计核心指导方法终究是人亦难改早被嵌入惯性信号库的范畴链修编环路的悬珠势位而已矣恰刚没产生新的变形反倾它就没长大才能继续游戏这种欲罢不能状态吗。真正影响的东西开始少了连续强制冲动存在,用户逐渐拾获决策转换间感受这本来逐渐加深的意识反射与磁调平滑收敛输入。每次暂停的嗡呜刚带动纤弱削屑旋出的螺纹槽都可能带来某种亲昵冷静再入反转惊喜顺携数据融贯性反馈线连耦合自我阻尼调节——慢慢脱离巨力危险支配的唯一纯念逼迫……反而最终借助体感调档放质测探出实时安全映射共维的手脑自主远程接焊平衡环路算法微积分成就相对优先逻辑指导下的现实重塑典范。
一个面向所有以动手为业的人群所保留下的开放尾声:既然学会了叫电动小巨人做到一次停机管控、高稳连续负荷再细分滚进不停角度锥面并收紧每个半空扭矩突变更贴靠变量场输出实时补强参数对表流程系统整化自我抑制感应阻尼值不停充实修正智能臂特性感觉的人终究为自己画押——它们终究可能释放它们未到来之前的凡间嘈杂因果与喧阗岁月外再加一丝澄澈风起来自中心那滚热钢铁砂轮反复旋转的凉净谐振。(完)
如若转载,请注明出处:http://www.csshiyulin.com/product/46.html
更新时间:2026-09-19 13:23:06